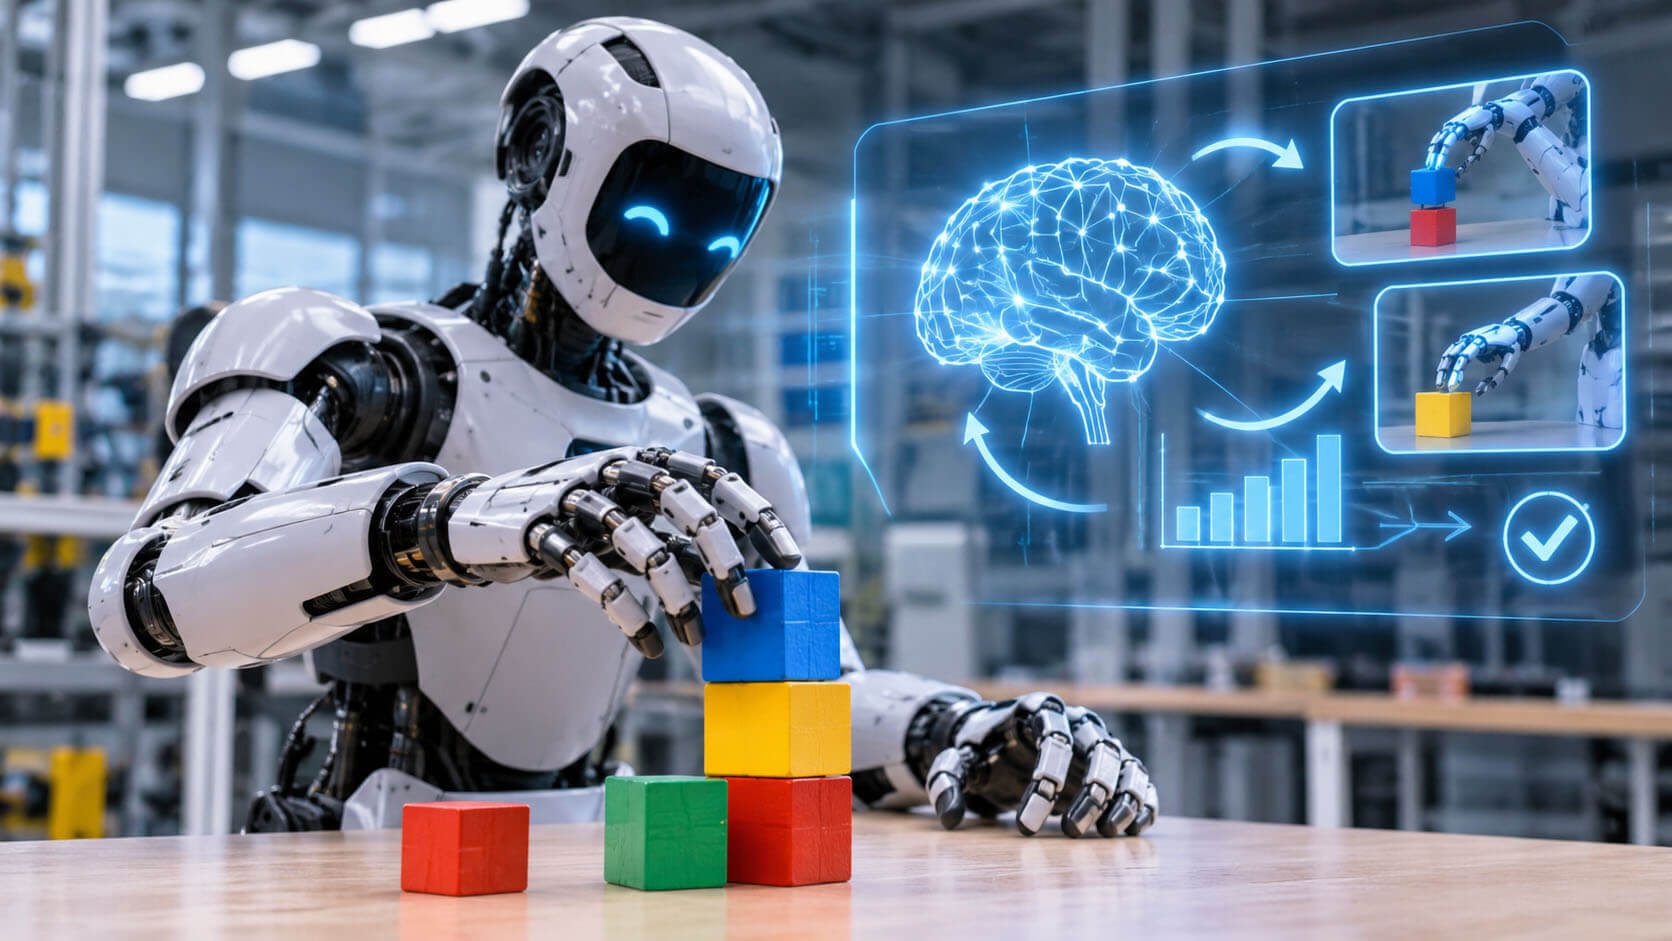
Umělá inteligence by v budoucnu nemusela pouze ovládat roboty podle předem naučených instrukcí. Mohla by také sama analyzovat jejich chyby, upravovat způsob jejich řízení a postupně zlepšovat jejich schopnosti. Právě takový přístup představili výzkumníci v projektu RoboArchitect, jehož výsledky zveřejnili 30. října na odborném serveru arXiv.
Podstatou systému je oddělení samotného AI modelu, který robotovi pomáhá vnímat okolí a provádět úkoly, od další vrstvy softwaru zajišťující jeho řízení. Tu označují autoři jako agent harness. Programovací AI sleduje, jak robot pracuje, vyhodnocuje neúspěšné pokusy a následně sama upravuje řídicí logiku, například pořadí jednotlivých pohybů nebo způsob využívání kamer a dalších nástrojů. Dokáže také vytvářet vlastní postupy a ukládat si zkušenosti z předchozích pokusů.
Výsledky jsou poměrně výrazné. Při testování na dosud neviděných scénách vzrostla průměrná úspěšnost robotů z 9,7 na 43,3 procenta. U nových úloh se zlepšila z 12,7 na 40,2 procenta. Toho všeho výzkumníci dosáhli bez změny jediného parametru původních robotických AI modelů.
A kdo je dnes nejdále ve vývoji fyzické AI?
Mezi nejvýraznější hráče ve vývoji fyzické AI patří Figure AI, Google DeepMind, NVIDIA a Physical Intelligence. Každý z nich ale postupuje trochu jinou cestou. Figure AI se zaměřuje na humanoidní roboty a zaujala například testováním, při němž její roboti zvládali nové úkoly v desítkách dosud neznámých domácností bez dodatečného trénování. Google DeepMind zase rozvíjí modely, které robotům umožňují lépe chápat okolí, plánovat složitější činnosti, průběžně vyhodnocovat jejich průběh a opravovat vlastní chyby.
NVIDIA buduje především širokou platformu pro fyzickou AI – od simulačních nástrojů a trénování až po vlastní modely pro humanoidní roboty, které mohou využívat i další výrobci. Physical Intelligence se naopak soustředí na vývoj univerzálního „mozku“ schopného ovládat různé typy robotů při rozmanitých úkolech. Jednoznačného vítěze zatím určit nelze. Zatímco Figure AI má výrazné praktické ukázky, Google vyniká v uvažování a plánování, NVIDIA v infrastruktuře a Physical Intelligence v univerzálnosti svých modelů. Společným cílem je dostat roboty od předem naprogramovaných pohybů k samostatnému zvládání nových situací.
Proč je RoboArchitect tak důležitý?
Dosavadní vývoj robotiky často vyžadoval nové trénování modelu pokaždé, když robot narazil na problém, který neznal. To je časově i finančně náročné a vyžaduje velké množství reálných nebo simulovaných dat. RoboArchitect naznačuje jinou cestu: robot by mohl mít relativně stabilní základní model, zatímco další AI by průběžně optimalizovala jeho chování, učila se z chyb a vytvářela nové řídicí postupy. Takový přístup by mohl výrazně zkrátit dobu potřebnou k nasazení robotů v novém prostředí.
Právě zde může nastat zásadní posun ve fyzické AI: místo robotů naprogramovaných pro konkrétní úkoly bychom se mohli přiblížit univerzálním strojům, které se dokážou samostatně přizpůsobovat novým situacím. Nešlo by už jen o to, že robot umí vykonat příkaz, ale že dokáže pochopit, proč se mu něco nedaří, a najít jiný způsob, jak úkol dokončit.
Zatím je RoboArchitect výzkumným prototypem a jeho výsledky nelze automaticky přenášet na průmyslové roboty. Přesto může být právě schopnost autonomního zlepšování jedním z klíčů k tomu, aby se fyzická AI dostala z laboratoří a demonstračních videí do běžného života a výroby.
Petr Dvořák
zdroj: arXiv